Tempo de leitura: 5 minutos
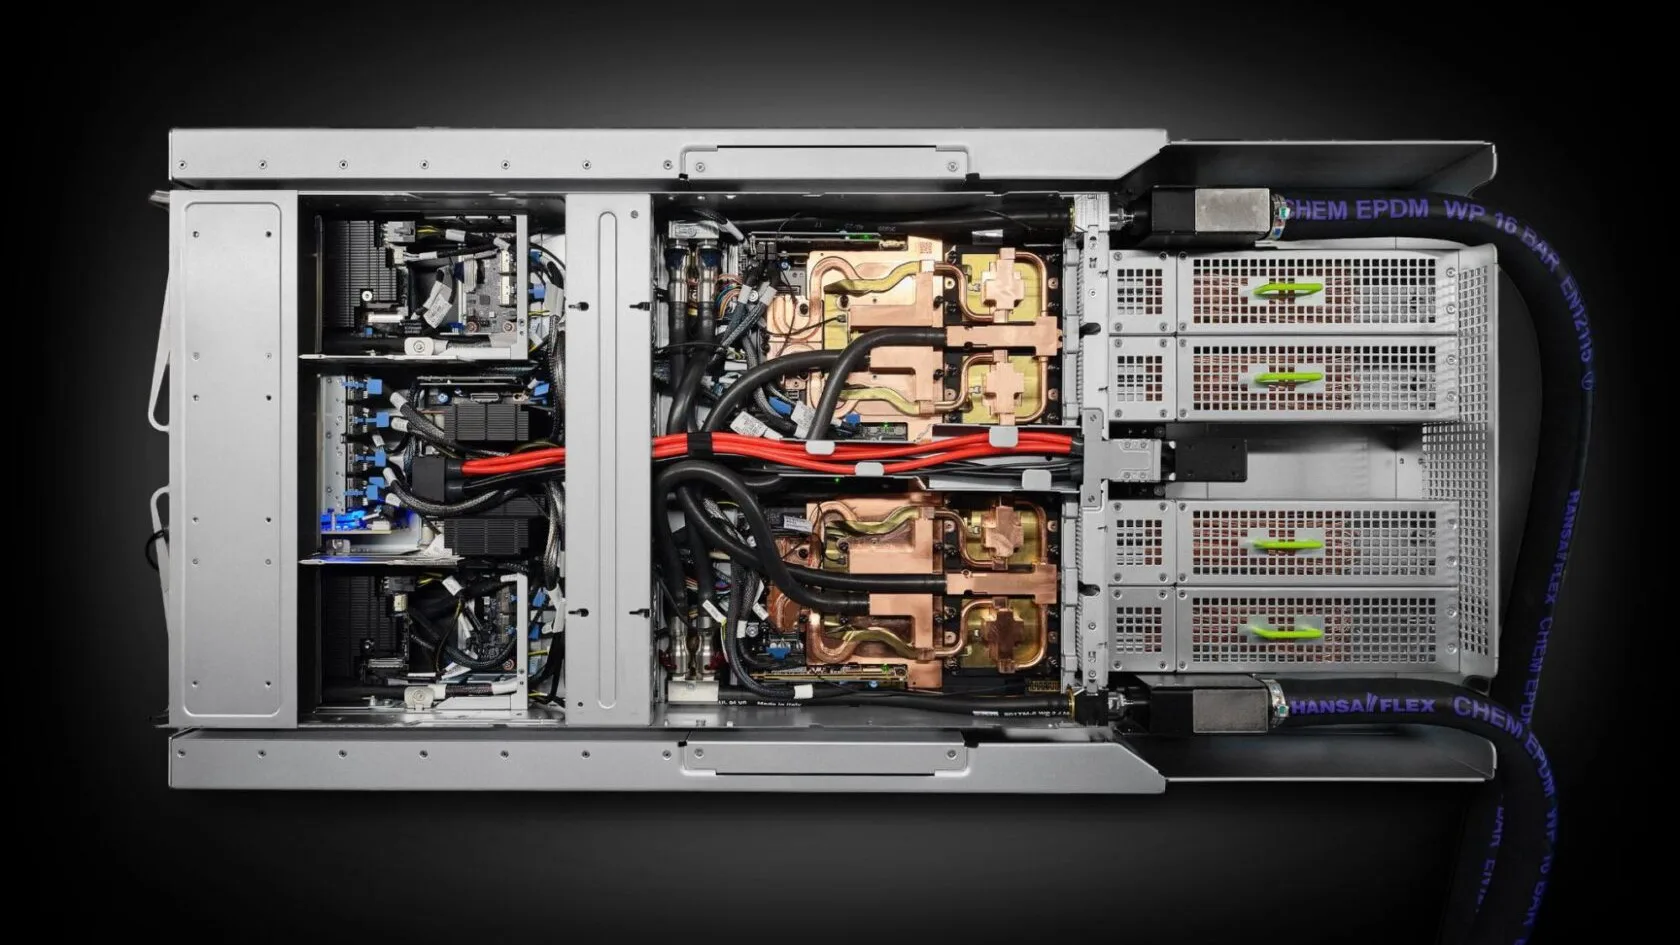
Olá, é um prazer inenarrável estar mais uma vez escrevendo este post. A NVIDIA publicou, em 7 de outubro de 2026, um relato sobre como seus pesquisadores estão treinando robôs para montar bandejas de teste usadas nos sistemas GB300. O trabalho envolve encaixar barramentos, apertar parafusos e inserir conectores elétricos em espaços estreitos — tarefas que parecem repetitivas, mas exigem uma combinação delicada de visão, força, planejamento e coordenação.
O projeto mostra algo mais interessante do que simplesmente robôs montando hardware de IA. Ele revela que a automação industrial mais avançada ainda depende de uma combinação pouco glamourosa de modelos especializados, controle clássico, peças mecânicas bem projetadas e dados coletados no mundo real. Em outras palavras, a solução não veio de um único modelo capaz de fazer tudo.
Como os robôs montam hardware de IA nas bandejas GB300
A equipe do NVIDIA Seattle Robotics Lab, em colaboração com o time de engenharia do NVIDIA Isaac, concentrou-se em duas tarefas da montagem das bandejas de teste do GB300: a montagem de um barramento elétrico e a inserção de quatro conectores ligados a cabos.
O barramento é uma peça metálica longa e pesada, responsável por conduzir alta corrente. Para instalá-lo, o sistema precisa pegar uma peça posicionada de forma livre, inseri-la na bandeja, apertar 16 parafusos, remover uma braçadeira e retirar um dispositivo auxiliar de montagem. Já os conectores precisam ser retirados de posições variadas e encaixados em soquetes com pouca margem para erro.
Para executar essas operações, a bancada usou dois braços Flexiv Rizon 4S e um braço Universal Robots UR10e equipado com uma parafusadeira OnRobot. A divisão do trabalho entre os braços permitiu que percepção, manipulação e aperto de parafusos fossem realizados de maneira coordenada.
Por que montar hardware de IA é difícil para um robô
Em uma fábrica, trabalhadores experientes realizam essas tarefas com fluidez. Para um robô, porém, cada cabo deformável, peça desalinhada ou pequena variação geométrica pode transformar uma operação simples em uma falha cara.
A NVIDIA destaca que a montagem das bandejas exige automação flexível. Em linhas de alto volume, dispositivos fixos podem restringir as peças com precisão e tornar os movimentos mais previsíveis. No caso do GB300, os ciclos de projeto são rápidos e os volumes são menores, o que torna esse tipo de automação menos conveniente.
O problema é agravado pelos conectores elétricos. Eles são pequenos, têm pouca textura visual e ficam presos a cabos que podem sofrer deformação plástica, desgaste e variações de fabricação. Além disso, um contato inadequado pode danificar a bandeja ou os próprios componentes.
Por isso, o objetivo não é apenas fazer o robô acertar algumas vezes. Segundo o relato, os fabricantes estabeleceram uma meta de 99,5% de sucesso, sem colisões não intencionais, além de limites específicos para o tempo de cada operação.
Robôs montando hardware de IA combinam métodos clássicos e aprendizado
Na montagem do barramento, a equipe começou com uma arquitetura modular formada por percepção, planejamento e controle. A expectativa inicial era substituir essa solução por um sistema de aprendizado de ponta a ponta, mas isso não foi necessário: a abordagem clássica apresentou resultados suficientemente fortes para continuar sendo usada.
Na percepção, o sistema utilizou o FoundationPose para estimar a posição tridimensional das peças a partir de imagens RGB, profundidade e modelos dos objetos. Como algumas peças podiam ficar parcialmente ocultas, a equipe combinou várias visualizações e escolheu a estimativa com maior confiança.
O planejamento usou trajetórias rápidas em espaço livre e primitivas de manipulação baseadas em curvas de Lissajous para ajudar a alinhar peças que chegavam desalinhadas. Já o controlador de impedância foi ajustado para permitir contatos suaves e estáveis, aplicando força suficiente durante a inserção sem tratar o robô como uma simples máquina de movimentos repetitivos.
Essa solução superou 95% de sucesso na montagem do barramento, de acordo com a NVIDIA. Ainda assim, o ciclo completo durou 160 segundos, acima da meta de 124 segundos. O principal gargalo foi o aperto sequencial dos 16 parafusos, mostrando que taxa de sucesso e tempo de ciclo precisam ser avaliados juntos.
O que mudou na inserção dos conectores
A inserção dos conectores exigiu uma estratégia diferente. Para pegar os cabos, o sistema utilizou o SAM3 para segmentar cada cabo em uma imagem superior. Em seguida, identificou o centro da região segmentada e orientou o braço a agarrar o cabo em uma altura definida, expondo o conector.
Essa etapa apresentou poucos problemas. A dificuldade maior apareceu quando o robô precisava agarrar o conector exposto. Modelos generalistas de estimativa de pose não ofereciam precisão suficiente para peças pequenas, pouco texturizadas e conectadas aos cabos em posições variáveis.
A equipe também testou aprendizado por imitação com transformadores de action chunking e políticas de difusão, mas encontrou um obstáculo prático: era difícil obter dados de alta qualidade em quantidade suficiente. Os cabos disponíveis eram especializados e podiam ser manipulados apenas algumas vezes antes de sofrer deformações permanentes.
Esse foi um exemplo do que os pesquisadores chamaram de “lição amarga inversa”: embora o aumento de escala costume favorecer métodos de aprendizado, há situações em que coletar mais dados é caro, fisicamente limitado ou simplesmente inviável.
DOPER combina dados sintéticos e exemplos reais
Para resolver o problema de percepção, a NVIDIA desenvolveu o Deep Object Pose Estimation Revisited, ou DOPER. O método começa com um modelo CAD da peça, usado para gerar imagens sintéticas de diferentes ângulos e criar automaticamente rótulos de pontos importantes.
Depois, uma reconstrução neural tridimensional da peça é usada para produzir pseudorrótulos em cenários mais próximos do mundo real. O modelo pode ser ajustado com esses dados antes de estimar, em tempo real, a caixa delimitadora, a segmentação, os pontos-chave e a pose tridimensional do conector.
Com essa percepção especializada, um braço passou a reorientar o conector para que um segundo braço pudesse agarrá-lo de forma mais confiável. O resultado reforça uma conclusão importante: em vez de sempre buscar um modelo generalista, às vezes vale mais construir um sistema especializado para o objeto e para a tarefa.
Uma garra impressa em 3D reduziu a incerteza
Nem todo avanço veio de um modelo de IA. Durante o fechamento da garra, o contato podia deslocar o conector para uma posição instável. A equipe poderia recorrer a sensores táteis, reagrupamentos ou manipulação dentro da própria garra, mas escolheu uma solução mais direta: redesenhar os dedos da garra.
Os dedos multifuncionais foram projetados para aceitar pequenos erros na aproximação e conduzir mecanicamente as peças até posições mais repetíveis. O mesmo conjunto podia lidar com diferentes componentes, incluindo conectores, cabos, o barramento e dispositivos auxiliares.
Segundo a NVIDIA, os dedos podem ser reproduzidos com uma impressora 3D de nível hobby. É um detalhe que resume bem o projeto: a inteligência do sistema não está apenas no software. O desenho mecânico também pode funcionar como uma forma de reduzir a incerteza.
O aprendizado por reforço ainda precisou do mundo real
Na etapa final de inserção dos conectores, a equipe treinou políticas de aprendizado por reforço no NVIDIA Isaac Lab e transferiu os resultados da simulação para os robôs reais. A estratégia funcionou melhor para o conector maior, mas os erros de estimativa de pose ainda prejudicaram o desempenho do conector menor.
Para aumentar a confiabilidade, os pesquisadores combinaram uma política inicial treinada em simulação com uma política residual treinada no mundo real. Como os conectores ficam parcialmente ocultos durante a inserção, essa política residual recebeu informações de força e torque, em vez de depender apenas de imagens.
O sistema completo alcançou taxas de sucesso entre 90% e 95% na inserção dos quatro conectores, abaixo da meta industrial de 99,5%. O principal problema restante foi a coordenação entre os braços durante a preparação e o agarramento dos conectores. O tempo médio também ficou em cerca de 40 segundos por cabo, com ajustes discretos e lentos de pose como um dos gargalos.
Por que esse experimento importa para a robótica
O trabalho da NVIDIA sugere que o futuro da automação não será definido por uma disputa simples entre robôs programados e robôs treinados por IA. A montagem de hardware de IA exigiu uma combinação de estimativa de pose, planejamento geométrico, controle de alta performance, aprendizado por reforço, dados sintéticos e dados reais.
A infraestrutura de software também teve papel central. A equipe descreve serviços de robótica empacotados em contêineres e o Task and Agent Lifecycle Orchestration System, ou TALOS, para conectar percepção, planejamento, controle e políticas aprendidas em diferentes plataformas robóticas.
O objetivo de longo prazo é levar essa tecnologia das bancadas de laboratório para fábricas de fabricantes contratados da NVIDIA. Antes disso, será necessário lidar com mudanças de ambiente, alterações no design dos produtos, desgaste dos componentes e avaliações estatísticas muito mais rigorosas do que alguns testes de demonstração.
O ponto central é que robôs montando hardware de IA ainda não representam uma automação totalmente autônoma. Eles mostram, porém, como uma arquitetura híbrida pode aproximar pesquisa e produção: modelos aprendem onde faz sentido, controladores clássicos garantem estabilidade e o projeto mecânico elimina problemas antes que eles cheguem ao software.
A experiência também responde à questão apresentada no início. O avanço não veio de ensinar um robô a fazer tudo sozinho, mas de dividir um problema difícil em partes e escolher a ferramenta adequada para cada uma. Para a NVIDIA, essa combinação pode ajudar a produzir os sistemas que, no futuro, treinarão a próxima geração de robôs — criando um ciclo em que máquinas ajudam a fabricar a infraestrutura necessária para tornar máquinas mais capazes.